Tipos de sensores: cuáles hay, cómo funcionan y cómo elegirlos
Tecnología y Digitalización · Robótica · ⏱ 12 min de lectura · Por Jaime Aniorte, profesor de Tecnología en la Región de Murcia · Actualizado: 8 de septiembre de 2026
Ahora mismo, sin que hagas nada, el móvil que llevas en el bolsillo está midiendo cosas: si lo tienes tumbado, cuánta luz hay a tu alrededor, si te lo has acercado a la oreja. Nada de eso es magia ni inteligencia artificial: son sensores, la puerta de entrada de cualquier máquina al mundo real. Aquí vas a ver qué tipos hay, cómo funcionan por dentro los más habituales y cómo elegir el adecuado — y al final vas a poder probar cuatro tipos distintos en un simulador, sin comprar ni un componente.
¿Qué es un sensor?
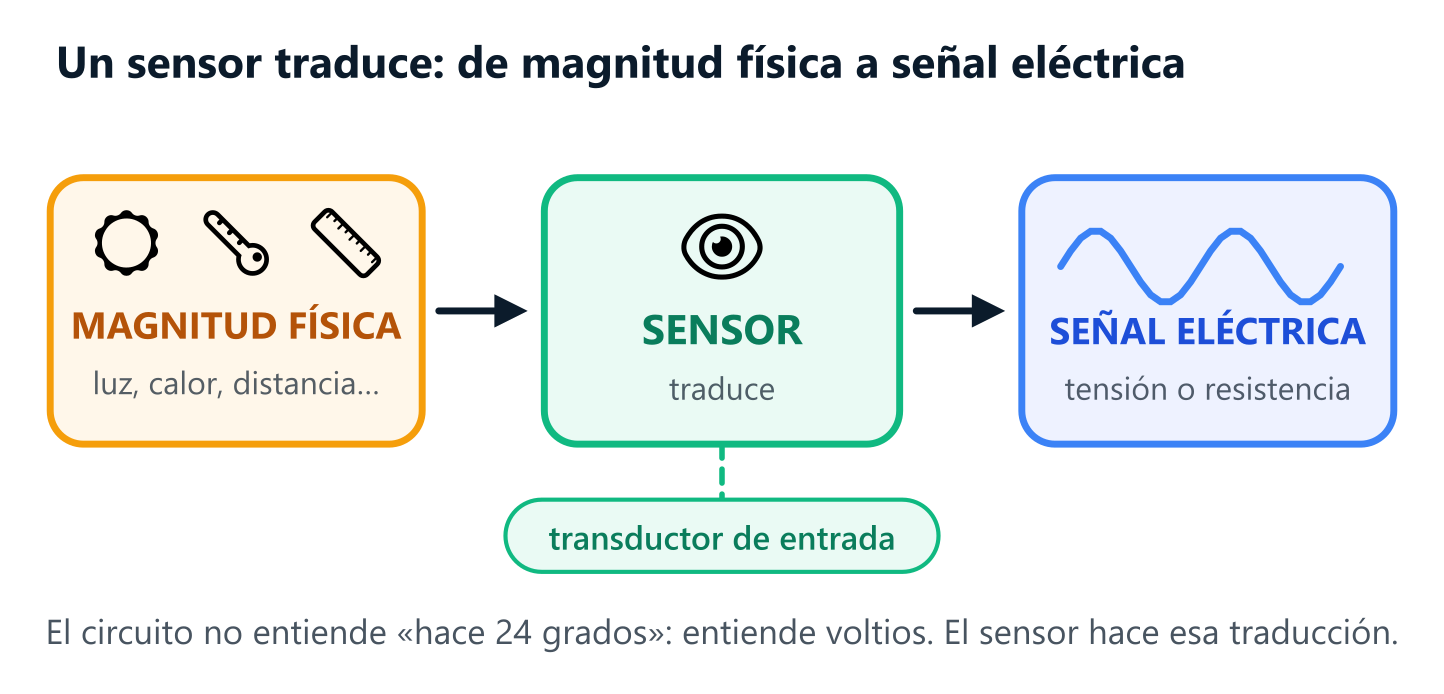
Un sensor es un dispositivo que detecta una magnitud física —luz, temperatura, distancia, movimiento, presencia— y la convierte en una señal eléctrica que un circuito de control puede leer y entender. Sin sensores, una máquina es ciega: solo puede repetir lo que le han programado, pase lo que pase a su alrededor.
Todos los sensores, por distintos que parezcan, hacen siempre lo mismo: traducen. Cogen algo que el circuito no entiende (que hay 24 grados, que la pared está a 15 cm, que hay poca luz) y lo convierten en algo que sí entiende: una tensión, una corriente o una resistencia. Por eso a los sensores también se les llama transductores de entrada: transforman una energía (luminosa, térmica, mecánica) en energía eléctrica. Los actuadores hacen el camino contrario.
Muchos sensores básicos son, literalmente, resistencias que cambian de valor:
- Una LDR (resistencia dependiente de la luz) tiene mucha resistencia a oscuras y poca cuando le da la luz.
- Una NTC (termistor) baja su resistencia cuando sube la temperatura.
Al conectarlas en un circuito, ese cambio de resistencia se convierte en un cambio de tensión, y eso es lo que mide la placa controladora. Si te suena, es porque es exactamente lo que dice la ley de Ohm: si cambia la resistencia, cambia la corriente y cambia la tensión en cada componente. Un sensor no es más que la ley de Ohm puesta a trabajar.
👉 Si aún no tienes claro dónde encaja el sensor dentro de una máquina, empieza por Sensor, control y actuador: las 3 partes de un robot. Aquí damos por sabida esa cadena y nos metemos de lleno en la primera pieza.
Tipos de sensores según la magnitud que miden
Cuando en clase piden «los tipos de sensores», casi siempre se espera una de estas dos clasificaciones, y lo ideal es saber las dos, porque son complementarias: un mismo sensor pertenece a una categoría de cada lista. Esta primera es la más intuitiva: ¿qué está detectando?
| Magnitud | Sensores típicos | Ejemplo cotidiano |
|---|---|---|
| Luz | LDR, fotodiodo, fototransistor | La farola que se enciende sola al anochecer |
| Temperatura | NTC, termopar, sensor digital tipo DHT | El termostato de la calefacción |
| Distancia | Ultrasonidos, infrarrojo, láser (ToF) | El aparcamiento asistido del coche |
| Presencia y movimiento | PIR (infrarrojo pasivo), barrera óptica | La luz del portal que salta al pasar |
| Contacto y posición | Pulsador, final de carrera | El que sabe que la puerta del ascensor ya está cerrada |
| Inclinación y giro | Acelerómetro, giroscopio | La pantalla del móvil que rota sola |
| Humedad | Higrómetro, sensor de humedad de suelo | El riego automático de un huerto |
| Sonido | Micrófono | El altavoz inteligente que espera su palabra clave |
| Fuerza y peso | Galga extensiométrica, célula de carga | La báscula del baño |
Truco para el examen: no memorices la lista entera. Aprende la pregunta: «¿qué magnitud física quiero medir?». El nombre del sensor casi siempre viene detrás de la magnitud (sensor de temperatura, de distancia, de presencia).
Sensores analógicos y digitales: cuál es la diferencia
Esta es la clasificación que de verdad importa cuando vas a conectar el sensor a una placa, y la que más se pregunta.
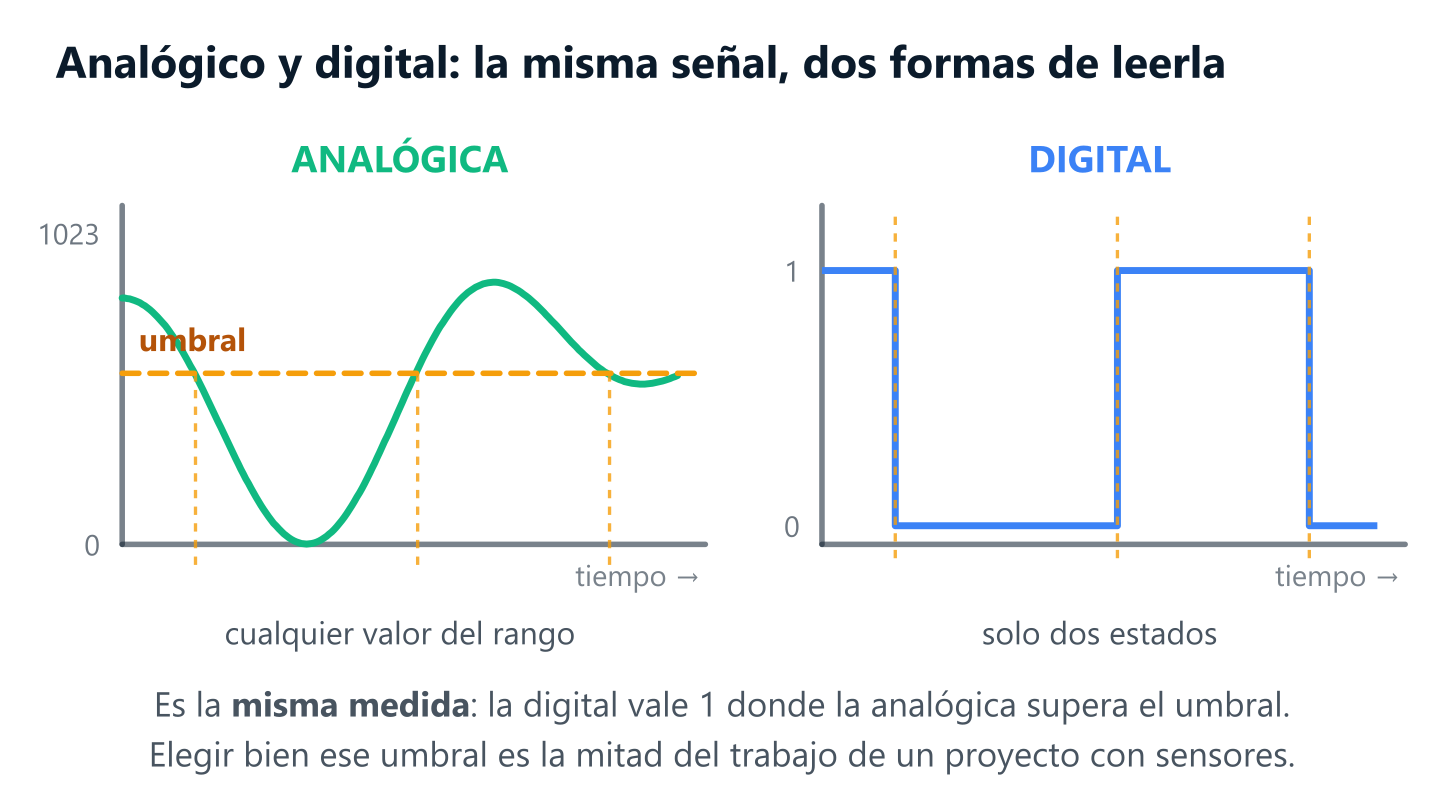
Sensores digitales. Solo tienen dos estados posibles: activado o desactivado, 1 o 0, hay o no hay. Un pulsador es el ejemplo perfecto: o está pulsado o no lo está, no hay término medio. Un sensor de presencia PIR también da salida digital: hay alguien / no hay nadie. Son fáciles de programar, porque encajan directamente en un bloque de condición (si… entonces).
Sensores analógicos. Dan un valor continuo dentro de un rango. Una LDR no dice «hay luz» o «no hay luz»: da un valor que puede ser 0, 137, 512 o 1023 según cuánta luz haya. Permiten medir cuánto, no solo si. A cambio, la placa necesita un convertidor analógico-digital (ADC) para traducir esa tensión a un número, y tú necesitas decidir a partir de qué valor consideras que «hay poca luz». Ese valor se llama umbral, y elegirlo bien es la mitad del trabajo de cualquier proyecto con sensores.
Un mismo tipo de sensor puede existir en las dos versiones. Los módulos de LDR que se venden para Arduino suelen traer dos salidas: una analógica (el valor exacto de luz) y una digital (solo dice si se ha pasado del umbral que has ajustado con un tornillito).
Sensores con contacto y sin contacto
Poco esfuerzo y queda muy bien en un trabajo: los sensores también se clasifican según necesiten tocar lo que miden o no.
- De contacto: el pulsador, el final de carrera, la sonda de temperatura que se mete en el líquido. Son baratos y fiables, pero se desgastan y no siempre puedes tocar lo que quieres medir.
- Sin contacto: ultrasonidos, infrarrojo, PIR, cámara. No tocan nada, así que no se desgastan y pueden medir a distancia o en sitios peligrosos… pero les afecta más el entorno: una superficie blanda absorbe el ultrasonido y el sol de frente ciega un infrarrojo.
Cómo funciona un sensor de ultrasonidos
De todos los sensores, el de ultrasonidos es el que más aparece en los proyectos de clase, y merece la pena entenderlo porque su funcionamiento es precioso: es un murciélago en miniatura.
El sensor tiene dos «ojos»: uno emite un chasquido de sonido muy agudo (unos 40 000 Hz, muy por encima de lo que oye el oído humano) y el otro escucha cuándo vuelve el eco. Como sabemos a qué velocidad viaja el sonido por el aire (unos 340 m/s, es decir, 34 000 cm/s), midiendo el tiempo que tarda en volver podemos calcular la distancia.
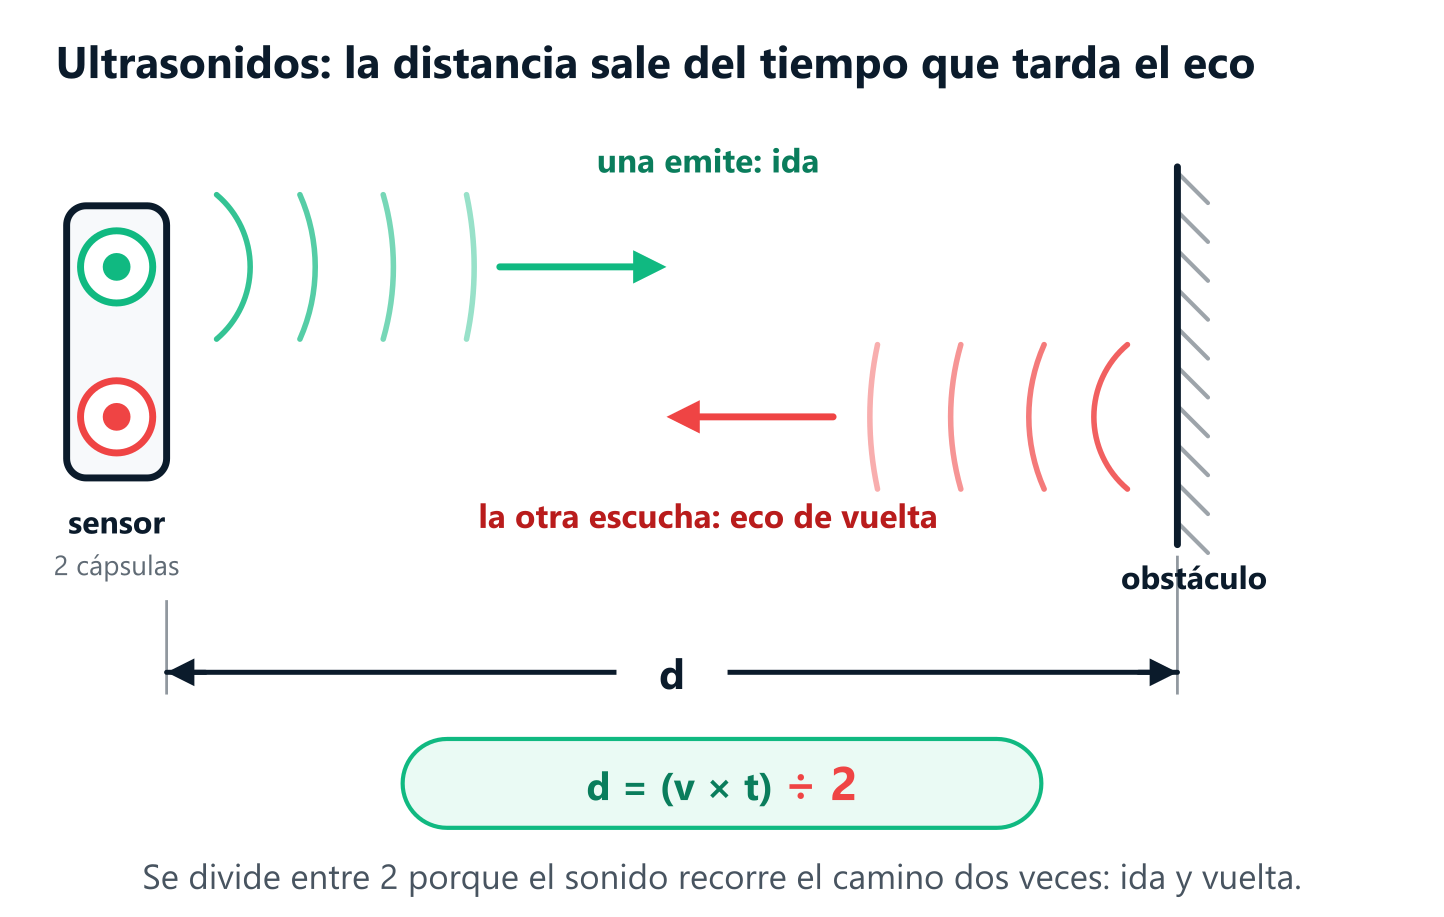
distancia = (velocidad del sonido × tiempo del eco) ÷ 2
El eco tarda 1,2 milisegundos (0,0012 s) en volver. ¿A qué distancia está el obstáculo?
Recorrido total = 34 000 cm/s × 0,0012 s = 40,8 cm
Distancia = 40,8 ÷ 2 = 20,4 cm
Esa división entre 2 es el error más típico del examen. Si te sale el doble de lo que esperabas, ya sabes qué se te ha olvidado.
Qué sensores lleva un móvil o un smartwatch
La mejor forma de entender los sensores es darse cuenta de que ya vives rodeado de ellos. Un móvil actual monta con facilidad más de una docena, y un reloj inteligente añade los suyos:
- Acelerómetro. Detecta aceleraciones, es decir, cambios de movimiento. Es el que hace girar la pantalla cuando tumbas el móvil y el que cuenta tus pasos, reconociendo el «bote» de cada zancada. Por dentro es un MEMS: una masa microscópica suspendida sobre muelles diminutos tallados en silicio, que se desplaza y cambia una capacidad eléctrica.
- Giroscopio. Mide giros y velocidad angular. Es lo que permite que un videojuego responda cuando inclinas el móvil como si fuera un volante.
- Sensor de luz ambiental. Un fotodiodo que mide la luz de la habitación para ajustar el brillo. Es el primo mayor de la LDR de clase.
- Sensor de proximidad. Un infrarrojo que detecta que hay algo muy cerca de la pantalla (tu cara) y la apaga durante la llamada.
- Magnetómetro. Mide el campo magnético terrestre: es la brújula de la app de mapas.
- Barómetro. Mide la presión atmosférica. Como la presión baja al subir, un reloj lo usa para saber cuántos pisos has subido.
- Sensor óptico de pulso (PPG). El de la parte de abajo del reloj. Ilumina la muñeca con un LED verde y un fotodiodo mide cuánta luz rebota. Como la sangre absorbe luz, cada latido cambia ligeramente el reflejo: contando esos cambios sale tu frecuencia cardíaca. Es un sensor de luz haciendo de sensor de pulsaciones.
Fíjate en el patrón: casi todos son sensores de luz o de movimiento reutilizados con ingenio. Esa es la idea potente que hay que llevarse: no hay un sensor para cada cosa; hay unos pocos principios físicos aplicados con imaginación.
Ojo con un clásico: el GPS no es exactamente un sensor, es un receptor de radio. No mide una magnitud del entorno, sino que escucha señales de satélites y calcula la posición. En un examen, mejor no meterlo en la lista de sensores sin matizarlo.
Cómo elegir el sensor adecuado para tu proyecto
Cuando te toca montar un proyecto —una barrera de parking, un riego automático, una alarma— la pregunta no es «¿qué sensor mola más?», sino estas tres, en orden:
- ¿Qué magnitud física quiero detectar? No «quiero que se abra la puerta», sino «quiero detectar presencia a menos de un metro». Traducir la idea a una magnitud es el paso que más cuesta y el que más nota vale.
- ¿Me vale con saber si, o necesito saber cuánto? Si te vale un sí/no → digital. Si necesitas medir → analógico, y tendrás que fijar un umbral.
- ¿Puedo tocar lo que mido? Si no puedes o no debes → sin contacto. Y comprueba que el entorno no le engaña.
Y una cuarta que se olvida siempre: ¿en qué rango trabaja? Un sensor de ultrasonidos típico mide bien entre unos pocos centímetros y unos pocos metros; pegado a la pared no mide nada. Elegir un sensor cuyo rango no cubre tu caso es la causa número uno de que un proyecto «no funcione» sin motivo aparente.
Consejo de aula: en clase, los dos fallos que más se repiten no son de programación. Uno es dejar el umbral por defecto y probar el proyecto junto a la ventana: al cambiar la luz de la tarde, deja de funcionar y nadie entiende por qué. El otro es montar un infrarrojo mirando hacia una ventana con sol, que lo ciega igual que a ti te ciega un foco. Si un proyecto va bien en la mesa y mal en la exposición, sospecha del entorno antes que del código.
Pruébalo en el simulador
Aquí es donde esto deja de ser teoría. El simulador de robot lleva montados de serie cuatro tipos de sensor distintos de los que acabas de leer, y puedes programarlos con bloques y ver al robot reaccionar al instante, sin comprar nada ni cablear nada. Pulsa para abrirlo:
Estos son los cuatro sensores que puedes usar, y a qué tipo de los que acabas de ver corresponde cada uno:
| Bloque del simulador | Qué tipo de sensor es | Señal |
|---|---|---|
distancia (cm) | De distancia (ultrasonidos), sin contacto | Analógica: te da un número |
¿hay línea? y color debajo | Óptico de color y línea, sin contacto | Digital el primero, valor el segundo |
¿chocando? | De contacto (pulsador o final de carrera) | Digital: sí o no |
rumbo (°) | De orientación (giroscopio o brújula) | Analógica: de 0 a 360° |
Cómo usar el simulador
- Ábrelo con el botón de arriba y fíjate en la categoría de sensores del menú de bloques: ahí están los cuatro.
- Empieza por el digital, que es el fácil. Arrastra un
repetir por siempre, mete dentro unsicon la condición¿chocando?y, dentro,retroceder 10 cmygirar 90° a la derecha. Dale al play: ya tienes un robot que no se queda atascado. Eso es un sensor de contacto cerrando el lazo. - Ahora el analógico. Sustituye la condición por
distancia (cm) < 15. Es la misma idea, pero ahora el robot frena antes de chocar, porque mide cuánto falta en vez de esperar al golpe. Cambia el 15 por 30 y por 5 y observa la diferencia: acabas de tocar con la mano lo que significa un umbral. - Prueba el sensor óptico. Con
¿hay línea?y¿el suelo es rojo?puedes hacer que el robot siga una línea o que reaccione solo al llegar a una casilla de un color concreto. Es el mismo principio de la LDR: luz que rebota y se mide. - Y el de orientación. El bloque
rumbo (°)te dice hacia dónde mira el robot. Combínalo conapuntar al rumboy verás por qué un robot con giroscopio gira mucho mejor que uno que solo cuenta el tiempo que tiene los motores encendidos. - Experimento final, el más instructivo: quita los sensores. Programa el mismo recorrido solo con
avanzarygirar, sin condiciones, y ejecútalo varias veces. Funciona… hasta que algo se mueve de sitio. Esa es, en una frase, la diferencia entre una máquina ciega y un robot.
Y un paso más: elegir tú el sensor. En el simulador de la célula del brazo robótico los sensores no vienen puestos: tienes que decidir cuál montar —color, tamaño, forma o una barrera de altura ajustable— antes de poder clasificar las piezas. Si eliges mal, el programa no puede funcionar por muy bien escrito que esté. Es exactamente el paso 1 de la lista de arriba, convertido en reto.
Aprende robótica paso a paso
Los sensores son solo la primera de las tres partes. El recorrido completo —qué es un robot, la cadena sensor → control → actuador, lazo abierto y lazo cerrado, programación por bloques y los proyectos de clase— lo tienes ordenado, con actividades autocorregibles y los simuladores integrados, en la unidad de Robótica de 3.º ESO.
Ir a la unidad: Robótica →Preguntas frecuentes
¿Qué es un sensor?
Un sensor es un dispositivo que detecta una magnitud física del entorno (luz, temperatura, distancia, presencia, movimiento…) y la convierte en una señal eléctrica que un circuito de control puede leer. Por eso también se le llama transductor de entrada: es la puerta por la que una máquina se entera de lo que pasa a su alrededor.
¿Cuáles son los tipos de sensores?
Se clasifican de dos formas principales. Según la magnitud que miden: de luz (LDR), de temperatura (NTC), de distancia (ultrasonidos, infrarrojo), de presencia (PIR), de contacto (pulsador), de inclinación y giro (acelerómetro, giroscopio), de humedad, de sonido y de fuerza. Según el tipo de señal que dan: analógicos, que dan un valor continuo dentro de un rango, y digitales, que solo tienen dos estados. Una tercera clasificación útil los divide en sensores de contacto y sin contacto.
¿Qué diferencia hay entre un sensor analógico y uno digital?
Un sensor digital solo tiene dos estados: activado o desactivado (un pulsador está pulsado o no lo está). Un sensor analógico da un valor continuo dentro de un rango, así que permite saber cuánto y no solo si: una LDR no dice «hay luz», da un número según la cantidad de luz. Los analógicos necesitan un convertidor analógico-digital (ADC) en la placa y que tú fijes un valor umbral a partir del cual actuar.
¿Qué sensores lleva un móvil o un smartwatch?
Lo habitual es que monten acelerómetro (giro de pantalla y cuentapasos), giroscopio (detección de giros), sensor de luz ambiental (brillo automático), sensor de proximidad (apagar la pantalla en las llamadas), magnetómetro (brújula) y barómetro (pisos subidos). Los relojes añaden un sensor óptico de pulso, que ilumina la muñeca con un LED y mide cuánta luz rebota en cada latido. El GPS, en cambio, no es un sensor propiamente dicho: es un receptor de señales de satélite.
¿Cómo funciona un sensor de ultrasonidos?
Funciona como el sonar de un murciélago. Emite un pulso de sonido de unos 40 000 Hz, inaudible para las personas, y mide el tiempo que tarda en volver el eco. Como el sonido viaja a unos 340 m/s, la distancia se calcula con la fórmula distancia = (velocidad × tiempo) ÷ 2. Se divide entre dos porque el sonido recorre el camino de ida y el de vuelta.
¿Para qué sirve una LDR?
Una LDR es una resistencia cuyo valor depende de la luz que recibe: mucha resistencia a oscuras y poca resistencia con luz. Sirve para detectar niveles de iluminación, y es el componente típico del alumbrado automático, de las farolas que se encienden solas al anochecer y de los proyectos de clase con sensor de luz. Al cambiar su resistencia cambia la tensión del circuito, y ese cambio es lo que lee la placa.
¿Un sensor es lo mismo que un transductor?
Casi. Un transductor es cualquier dispositivo que convierte un tipo de energía en otro. Los sensores son los transductores de entrada, porque convierten una magnitud física en señal eléctrica, y los actuadores son los de salida, porque convierten energía eléctrica en movimiento, luz o sonido. En clase se usan a menudo como sinónimos, pero la distinción entrada/salida es la que se pide en el examen.
¿Cómo elijo el sensor adecuado para mi proyecto?
Con tres preguntas en este orden: qué magnitud física necesito detectar realmente; si me vale con saber que ocurre o necesito medir cuánto, porque lo primero pide un sensor digital y lo segundo uno analógico; y si puedo tocar lo que quiero medir o necesito un sensor sin contacto. Y comprueba siempre el rango de medida: un sensor que no cubre la distancia o la temperatura de tu caso hará que el proyecto falle aunque el programa sea correcto.
¿Quieres ver los sensores en acción? Programa los cuatro y mira al robot reaccionar en el simulador y los ejercicios de la unidad de Robótica.
Deja una respuesta