Sensor, control y actuador: las 3 partes de un robot
Tecnología y Digitalización · Robótica · ⏱ 8 min de lectura · Por Jaime Aniorte, profesor de Tecnología en la Región de Murcia · Actualizado: 30 de agosto de 2026
Todo robot funciona con la misma cadena: sensor-control-actuador. Desde el aspirador de casa hasta un brazo industrial, cualquier robot está hecho de esas tres partes: el sensor percibe, el control decide y el actuador actúa. Aquí verás qué hace cada una, con ejemplos que reconocerás. También la diferencia entre un robot «ciego» (lazo abierto) y uno que se corrige solo (lazo cerrado). Y podrás comprobarlo tú en un simulador 3D: verás cómo el sensor dispara una decisión que acaba moviendo los motores.
¿Qué es un robot? Máquina, autómata y robot
Antes de ver las tres partes, conviene una distinción que en clase ahorra muchísimos malentendidos:
- Una máquina (una polea, una bici) transforma fuerza o movimiento, pero no decide nada: la mueves tú.
- Un autómata repite una secuencia fija una y otra vez (una caja de música, un semáforo por tiempos). Hace cosas «solo», pero siempre lo mismo, pase lo que pase a su alrededor.
- Un robot va un paso más allá: percibe su entorno con sensores y cambia lo que hace según lo que detecta. Un robot reacciona.
Esa capacidad de reaccionar es justo lo que le dan sus tres partes.
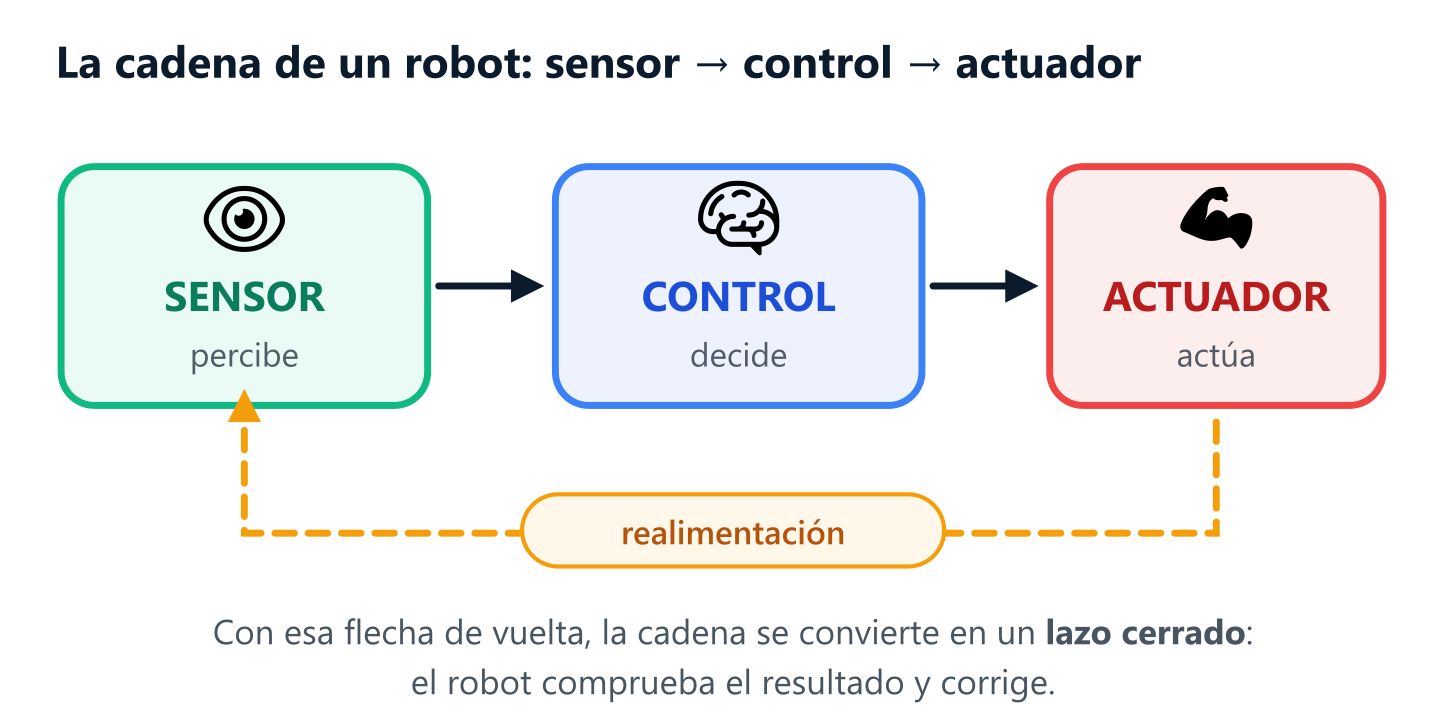
Un robot percibe con el sensor, decide con el control y actúa con el actuador. Si además comprueba el resultado y se corrige, trabaja en lazo cerrado.
Las 3 partes de un robot
1) El sensor: los «sentidos» del robot
El sensor es el elemento que capta información del entorno (o del propio robot) y la convierte en una señal eléctrica que el robot puede entender. Es su vista, su oído y su tacto. Los más habituales en clase:
- Sensor de luz o de color — distingue claro/oscuro o el color del suelo (los robots sigue-líneas lo usan para no salirse).
- Sensor de distancia (ultrasonidos) — mide cuánto hay hasta un obstáculo, como el sensor de aparcamiento de un coche.
- Sensor de contacto o pulsador — detecta un choque o que se ha pulsado algo.
- Sensor de temperatura — el que apaga la calefacción al llegar a los grados deseados.
Ojo a un detalle que se olvida: un sensor es un componente electrónico. Funciona porque forma parte de un circuito eléctrico cuya señal cambia (su resistencia o su voltaje) según lo que mide. Si quieres entender las magnitudes que hay detrás, repasa la ley de Ohm con un simulador.
Y si quieres la lista completa —qué tipos de sensores hay, cómo se clasifican en analógicos y digitales y cómo se elige el adecuado para un proyecto—, lo tienes en tipos de sensores: cuáles hay y cómo funcionan.
2) El control: el «cerebro» del robot
El control (la placa o microcontrolador) es el cerebro: recibe las señales de los sensores, las procesa siguiendo un programa y decide qué hacer. Es donde vive el algoritmo: «si el sensor detecta negro, entonces gira; si no, sigue recto».
El control no inventa nada: hace exactamente lo que le han programado. Por eso un mismo robot, con distinto programa, se comporta de forma totalmente diferente — y por eso programar bien importa tanto.
3) El actuador: los «músculos» del robot
El actuador ejecuta la orden del control y produce una acción sobre el mundo físico: convierte la señal eléctrica en movimiento, luz, sonido o calor.
- Motores (de corriente continua, servomotores, paso a paso) — giran ruedas o mueven un brazo. Son, con diferencia, los actuadores más habituales.
- Electroimanes y pinzas — para agarrar y soltar objetos.
- Zumbadores y LED — para avisar con sonido o luz.
| Parte | Qué hace | Analogía | Ejemplos |
|---|---|---|---|
| Sensor | Percibe y convierte en señal eléctrica | Los sentidos | Color, ultrasonidos, pulsador, temperatura |
| Control | Decide siguiendo un programa | El cerebro | Placa o microcontrolador |
| Actuador | Actúa sobre el mundo físico | Los músculos | Motores, pinzas, zumbador, LED |
Truco para recordarlo: el robot siente con el sensor, piensa con el control y actúa con el actuador.
La cadena completa: percibir → decidir → actuar
Las tres partes no funcionan sueltas: forman una cadena. La información entra por el sensor, pasa por el control (que decide) y sale por el actuador (que actúa).
El sensor de distancia detecta la pata de una silla (percibe) → el control decide que hay que esquivarla (decide) → los motores giran las ruedas para desviarse (actúa).
Y vuelta a empezar, muchas veces por segundo. Esa repetición constante es lo que hace que parezca que «piensa».
Lazo abierto y lazo cerrado: el robot «ciego» y el que se corrige
Aquí está la idea que de verdad separa un autómata de un robot:
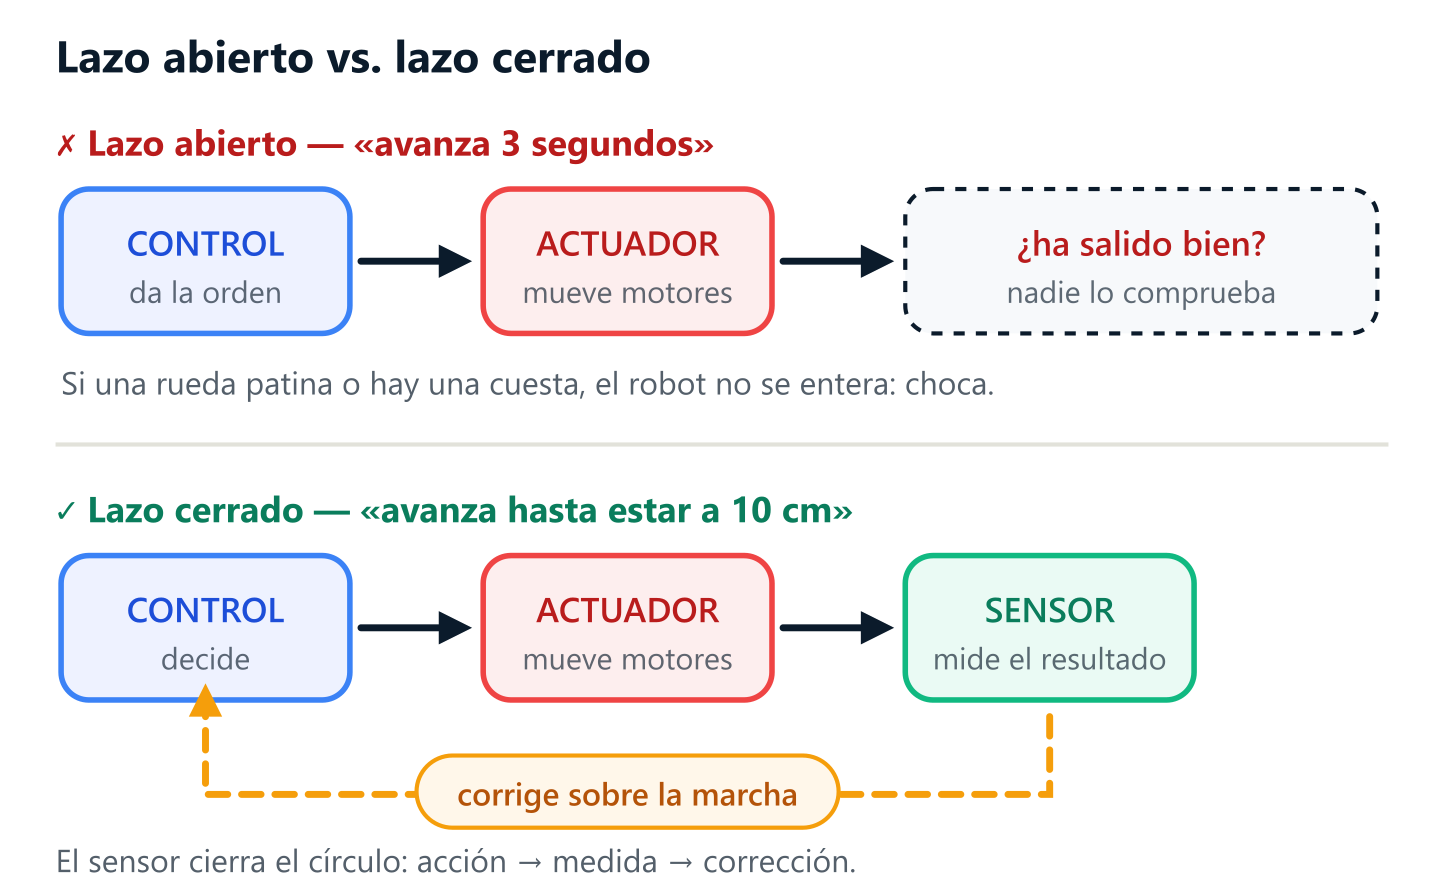
- Lazo abierto (sin realimentación). El control da la orden y no comprueba el resultado: «avanza 3 segundos y para». Si una rueda patina o hay una cuesta, el robot no se entera y falla. Es simple, pero «ciego».
- Lazo cerrado (con realimentación). El sensor vigila el resultado y avisa al control, que corrige sobre la marcha: «avanza hasta que el sensor diga que estás a 10 cm de la pared». El sensor cierra el círculo: acción → medida → corrección.
Esa flecha que va de vuelta hacia el sensor es la realimentación. Es lo que convierte una cadena en un lazo, y una máquina que repite en un robot que se adapta.
Pruébalo en el simulador
En clase, lo que mejor funciona para que esto se entienda no es la definición: es ver fallar al robot. Por eso construí este simulador. Pulsa para abrirlo y sigue los pasos de abajo:
Cómo usar el simulador
- Localiza el sensor. El robot lleva un sensor de color mirando al suelo. Fíjate en qué detecta al pasar por una zona clara o por una línea.
- Escribe el control. Monta un programa por bloques del tipo «si el sensor ve negro, entonces gira; si no, avanza». Eso es el control decidiendo.
- Observa el actuador. Al ejecutar, los motores mueven el robot según lo decidido. Ahí tienes la acción.
- Compara los dos lazos. Haz primero un programa «a ciegas» (avanzar un tiempo fijo) y luego otro que reaccione al sensor. La diferencia entre lazo abierto y cerrado se ve sola.
Consejo de aula: pon al robot a fallar a propósito con el programa de lazo abierto y luego arréglalo usando el sensor. Entender por qué falla el primero es entender para qué sirve la realimentación — y se les queda mucho mejor que cualquier definición.
¿Quieres una guía paso a paso del simulador? La tienes en Simulador de robótica: programa tu primer robot. Y si quieres ver la misma cadena en un brazo industrial (un sensor detecta la pieza, envía una señal y el brazo actúa), prueba la célula del brazo robótico: es el sensor → control → actuador aplicado a la Industria 4.0.
¿Dónde encontramos esta cadena?
Una vez la reconoces, la ves por todas partes: el aspirador robot (sensor de distancia → control → ruedas), la puerta automática del supermercado (sensor de presencia → control → motor), el termostato de casa (sensor de temperatura → control → caldera), el móvil que gira la pantalla (acelerómetro → control → pantalla) o una barrera de parking. Todos perciben, deciden y actúan.
Aprende robótica paso a paso
El sensor, el control y el actuador son el punto de partida de la unidad de Robótica (3.º ESO): también tienes programación del robot, sensores, Industria 4.0 e inteligencia artificial, con teoría, ejercicios autocorregibles y un proyecto final. Y si aún no controlas los algoritmos, empieza por la unidad de Programación.
Ir a la unidad: Robótica →Preguntas frecuentes
¿Cuáles son las tres partes de un robot?
El sensor (percibe el entorno y lo convierte en una señal), el control (procesa esa señal siguiendo un programa y decide qué hacer) y el actuador (ejecuta la decisión produciendo movimiento, luz o sonido). Funcionan en cadena: sensor → control → actuador.
¿Qué es un sensor en un robot?
Es el componente que capta información del entorno o del propio robot (luz, color, distancia, contacto, temperatura…) y la convierte en una señal eléctrica que el control puede entender. Son los «sentidos» del robot.
¿Qué es un actuador?
Es el elemento que ejecuta la orden del control y produce una acción física: convierte la señal eléctrica en movimiento, luz, sonido o calor. Los más comunes son los motores; también las pinzas, los electroimanes, los zumbadores y los LED.
¿Qué es la unidad de control de un robot?
Es la placa o microcontrolador donde se ejecuta el programa. Recibe las señales de los sensores, las procesa según el algoritmo que le hemos escrito y envía las órdenes a los actuadores. Es el «cerebro» del robot.
¿Qué diferencia hay entre un autómata y un robot?
Un autómata repite siempre la misma secuencia, pase lo que pase a su alrededor. Un robot percibe su entorno con sensores y cambia lo que hace según lo que detecta: reacciona y se adapta.
¿Qué es el lazo abierto y el lazo cerrado?
En lazo abierto el control da la orden y no comprueba el resultado (avanza un tiempo fijo «a ciegas»). En lazo cerrado el sensor vigila el resultado y avisa al control para que corrija sobre la marcha (avanza hasta detectar la pared). El lazo cerrado usa realimentación.
¿Qué es la realimentación en un sistema de control?
Es la información que vuelve desde la salida (el resultado de la acción) hacia la entrada del sistema, para que el control pueda comparar lo que quería conseguir con lo que ha conseguido y corregir la diferencia. Es lo que cierra el lazo.
¿Los sensores son componentes eléctricos?
Sí. Un sensor forma parte de un circuito eléctrico y cambia su señal (voltaje o resistencia) según lo que mide. Por eso, para entender bien los sensores conviene manejar magnitudes eléctricas básicas como el voltaje, la intensidad y la resistencia.
¿Quieres practicar? Programa el sensor, el control y los motores en el simulador y los ejercicios de la unidad de Robótica.
Fuentes: los sistemas de control y la cadena sensor-control-actuador forman parte del currículo de Tecnología y Digitalización de la ESO — currículo de la Región de Murcia, BORM n.º 283 (9 de diciembre de 2022). Para profundizar en la teoría del lazo cerrado, ver también Sistema de control en Wikipedia.
Deja una respuesta